
Vom Hebefrust zur Entlastig im Schwiizer Werkstattalltag
In villne Schwiizer Werkstätte ghört s tägliche Hebe, Dreie und Verschiebe vo schwere Teile zum normale Betrieb. Chischte müend uf Palätte, Rohmaterial landet i de CNC-Maschine, fertigi Werkstück werdet verpackt und wieder umplatziert. Was pro Vorgang machbar schiint, summiert sich über de Tag zu hunderte gliiche Bewegige. Vor allem s ewige Belade vo Maschine, s Nachfüehre vo Teile und s Palettiere belaste Rugge, Schultere und Handglänk. Gleichzeitig wirds für KMU immer schwieriger, erfahreni Fachchräft z finde und langfristig z halte.
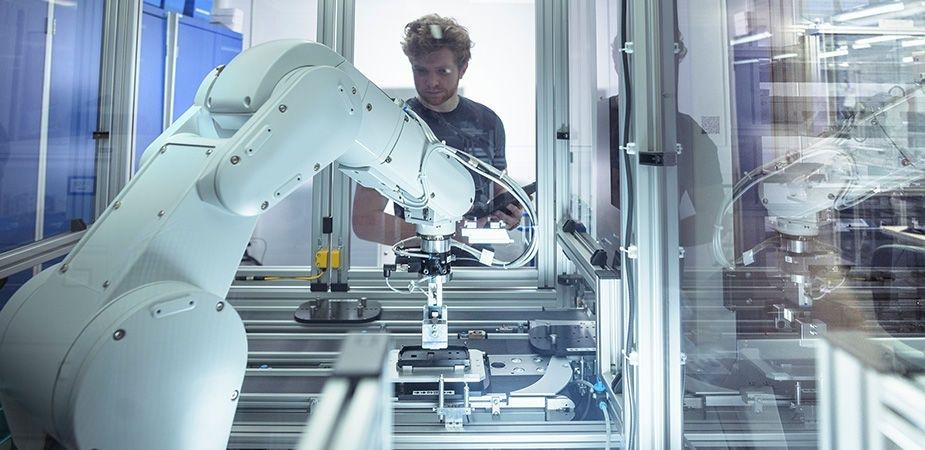
Klassischi Industrieroboter sind für so Betrieb oft z starr, z tüür und z platzraubend. Si bruuched normalerwiis e feste Sicherheitszelle, klar definierte Abläuf und spezialisierts Integrationswüsse. Für wechselndi Losgrössene, ängi Werkstattverhältniss und bestehendi Maschine passt das nöd immer. Cobots, also kollaborativi Roboter, gönd en andere Wäg. Si sind kompakter, flexibel verschiebbar und für d Zämearbeit mit Mänsche entwickelt. Mit ere passende Sicherheitsbeurteilige chönd si direkt näbed ere Werchbank oder Maschine unterstütze, ohni dass grad d ganz Produktionshalle umgebaut werde muess.
Gsundheit schütze und Fachchräft behalte
Repetitivi Chraftakte sind selten spektakulär, aber genau das macht si problematisch. Wer täglich schwere Werkstück hebt, Rohteili i Vorrichtige legt oder über längeri Ziit Teile zuefüehrt, setzt de Körper immer wieder de gliiche Belastig us. Muskel- und Skeletterkrankige entstönd nöd zwingend nach eme einzelne Unfall, sondern chönd sich schrittwiis entwickle. Für en Betrieb heisst das: Meh Usfäll, längeri Abweseheite, organisatorische Druck und im schlechteste Fall s Verlore vo wertvoller Erfahrig.
Ergonomie isch drum nöd nur es Thema für grossi Konzerne. D Vorgabe und Empfehlige vom Bund zeiged, wie wichtig d Prävention bi körperliche Belaschtige und ergonomische Arbeitsplätz isch. D SECO-Informatione zur Ergonomie helfed debii, Belastige systematisch z erkenne und de Arbeitsplatz besser z organisiere. Wichtig z wüsse: En Cobot ersetzt kei ganzheitlichi Ergonomieanalyse. Er isch es Werkzeug, wo genau die Bewegige übernimmt, wo unnötig schwer, monoton oder körperlich ungünstig sind.
- Schweri Teile kontrolliert hebe und positioniere
- Rohmaterial wiederholt i CNC-Maschine i- und uslege
- Fertigi Werkstück sortiere, verpacke oder uf Palätte stelle
- Monotoni Zuefüehr- und Entnahmebewegige über längeri Schichte abdecke
- Fachchräft für Qualitätsprüefig, Fehleranalyse und anspruchsvolli Montage freispiele
De grössti Nutze entstönd, wenn Mänsche und Maschine ihri jeweilige Stärche nutzed. De Cobot bringt Wiederholgenauigkeit, Usduur und kalkulierbari Bewegige. D Mitarbeitende bringed Erfahrig, Fingerspitzegefühl und de Blick für Abweichige mit. Statt acht Stund lang immer wieder de gliiche Handgriff z mache, cha sich e Fachperson stärker uf Qualitätsprüefige, Prozessverbesserige oder komplexi Einzelufträg konzentriere. Das schützt nöd nur d Gsundheit, sondern erhöht au d Attraktivität vom Arbeitsplatz.
Typischi Isatzgebiet vo CNC-Bschickig bis Palettierig
En naheliegende Startpunkt isch d CNC-Maschinebspeisig. De Cobot nimmt Rohteili us ere Ablag, positioniert si i de Maschine und entnimmt s bearbeitete Teil wieder. Je nach Anlage chönd zusätzlich Maschinetüre, Spannvorrichtig oder Auswerfer angsteuert werde. So wird wertvolli Produktionsziit besser usgnutzt, zum Biispil während Pausene, Randstunde oder kontrolliert über Nacht. D Voraussetzung isch aber, dass Werkstück, Greifer, Maschine und Sicherheitskonzept sauber zäme stimmed.
Praxisbeispiel zeiged, dass so Lösige au bi viele Variante funktioniere chönd. Bi Go Fast Campers bearbeitet e Cobot unterschiedlichi Aluminiumteile über mehri Bearbeitigszeile. S System erkennt standardisierti Rohmateriale, führt s Teil i d richtige Position, dreit es für mehri Fräsoperatione und legt s fertigi Stück i es Waschbehältnis. Entscheidend isch nöd e magischi Automatik, sondern e gueti Kombination us CAD-Daten, Greifer, Referenzierige und klarer Softwarelogik. Für es Schwiizer KMU heisst das: Je besser de Prozess standardisiert und dokumentiert isch, desto einfacher wird d spätere Umsetzig.
Au bim Schweisse, Klebe oder Entgrate chönd Cobots sinnvoll sii. Si führed en Brenner, Dispensierdüse oder s Werkzeug entlang ere definierte Bahn und halte Position sowie Geschwindigkeit möglichst konstant. Das isch bsunders interessant bi Chliiserie, wenn e komplette Sondermaschine wirtschaftlich nöd passt. Bi schwere Metallteile cha de Roboter s Entgrate überneh, während d Mitarbeitende d Teile prüefed und problematischi Stelle bearbeite. Bi de Palettierig und Verpackig wiederum gahts vor allem um s Entlaste vo Handglänk und Rugge.
Vor em Kauf sött de Betrieb aber nöd nur frage, was technisch möglich isch. Entscheidend sind au Zyklusziit, Teilegwicht, Greifer, Oberflächi, Toleranze und d Häufigkeit vom Produktwechsel. En Cobot, wo dauernd neu iigrichtet werde muess, bringt wenig, wenn dä Rüstufwand d gspart Arbeitsziit wieder frisst. E gueti Anwendungen erfüllt meistens mindestens eis vo vier Kriterie: Si isch en Engpass, si isch stark repetitiv, si isch schwierig z besetze oder si verursacht e erkennbari ergonomischi Belastig.
Klassische Industrieroboter oder kollaborative Cobot im Vergliich
Beidi Technologieforme chönd leistungsfähig sii, aber si passe nöd gliich guet zu jedem Betrieb. En klassischer Industrieroboter isch oft sehr schnell und für hohe Stückzahle optimiert. Dafür bruuched er meistens e abtrennte Zelle, umfangrichi Integration und feste Abläuf. En Cobot isch normalerwiis weniger uf Höchstgeschwindigkeit, sondern uf Flexibilität und Zämearbeit mit de Mitarbeitende usgrichtet. Das macht ihn interessant für KMU mit wechselnde Losgrössene und begrenztem Platz.
| Kriterium | Klassischer Industrieroboter | Cobot |
|---|---|---|
| Platzbedarf | Oft grosse, feste Zelle mit Schutzbereich | Kompakter und eher verschiebbar |
| Sicherheit | Trennig vom Mänsch meist zentral | Zämearbeit möglich, aber nur nach Risikobeurteilig |
| Programmierig | Häufig spezialisierts Integrations- und Programmierwüsse | Teache per Handfüehrig und grafischi Bedienoberflächi oft einfacher |
| Flexibilität | Sehr guet bi stabili Grossserie | Stark bi Chliiserie, Variante und wechselnde Ufträge |
| Rüstufwand | Oft ufwendig bi neue Produkte | Je nach Anwendung relativ schnell umnutzbar |
Bi de Chöschte söttsch nöd nur de Roboterarm aluege. Greifer, Sockel, Sicherheitskomponente, Schnittstelle zur Maschine, Software, Schulig und Inbetriebnahm ghöred zum Gesamtpaket. E einfache Cobot-Zelle cha zwar mit vergleichswiis wenig Investition starte, aber au sie isch nöd automatisch billig. De Vorteil ligged oft i de tieferä Anpassig, de kürzere Rüstziit und de Möglichkeit, s System spöter an ere andere Maschine oder für e anderi Aufgabe z nutze. Für wechselndi Schwiizer KMU-Ufträg isch das häufig wertvoller als maximal schnelli Einzelzyklen.
Schritt für Schritt zur risikolose Umsetzig im Betrieb
Automatisierig wird denn erfolgreich, wenn si als Prozessprojekt und nöd als isolierte Technikanschaffig behandelt wird. Vor de Auswahl vom Modell muess klar sii, weli Belastig, weli Engpass und weli Qualitätsanforderig gelöst werde söll. En sauber dokumentierte Ist-Ablauf verhindert, dass unnötigi Sonderwünsch i d erste Projektphase rutschid. Lieber mit ere klar begrenzte Anwendung starte und de Nutzen messbar mache, als grad e überladeni Komplettlösig plane.
- De schmerzhaftischte Engpass finde: Beobacht de Ablauf über mehri Schichte. Notier Teilegwicht, Wiederholige, Zyklusziite, Warteziite, Fehler und Rüstvorgäng. E gueti Low-Hanging-Fruit-Anwendung isch oft s Belade vo ere CNC-Maschine oder s Palettiere vo standardisierte Teile.
- Sicherheit und Risiko beurteile: Prüef Greifkrafte, Quetschstelle, scharfi Kante, unerwarteti Bewegige, Werkstückverlust und d Interaktion mit de Mitarbeitende. D Risikobeurteilig muss zum konkrete Werkzeug, Greifer, Teil und Arbeitsplatz passe. Relevanti Norme wie ISO 10218 und ISO 15066 chönd debii als fachlichi Referenz diene, ersetzt aber kei projektspezifischi Prüfung.
- Teache und teste: Bi viele Cobots chönd Bewegige per Hand vorgführt und anschliessend digital verfeinert werde. Test zuerst mit langsamem Tempo, leere Greifer und simulierte Fehler. Danach chömed echte Teile, realistischi Zyklusziite und kontrollierti Belastig dazu.
- Team früh iihole: Mitarbeitendi wüssed am beschte, wo Teile verklemme, weli Toleranze kritisch sind und weli Handgriff unnötig belaste. Si sötted nöd nur informiert, sondern i Tests, Bedienkonzept und Verbesserige aktiv ibunde werde.
- Nutze und Unterhalt messe: Vergliich Stillstand, Ausstoss, Ausschuss, Rüstziit, Krankheitsabwesenheite und Arbeitsbelastig vor und nach de Umsetzig. Definier au, wer Greifer wechslet, Programme sichert, Störige quittiert und de Lieferant kontaktiert.
Für d Pilotphase lohnt sich e klare Verantwortlichkeit. En interni Prozessverantwortliche, unterstützt vo ere erfahrene Integrationspartnerin oder eme Integrationspartner, verhindert Missverständniss bi Mechanik, Steuerig und Sicherheit. D Praxis zeigt, dass d Technik selber nur en Teil vom Erfolg isch. Genauso wichtig sind stabile Spannmittel, sauberi Teilebereitstellige, verständlichi Bedienoberflächi und e realistische Erwartig a d Zyklusziit.
Je nach Projekt chönd au Fördermöglichkeite relevant sii. Für innovative Automations- oder Digitalisierigsvorhabe söttsch prüefe, ob en Entwicklungs- oder Pilotpartner unterstützt werde cha. D Förderprogramm vo Innosuisse richte sich unter anderem uf Innovationsprojekte, wo Unternehme mit Forschungspartner zämebringe. Ob es konkrets Cobot-Projekt förderfähig isch, hängt vo Ziel, Innovationsgehalt, Partnerstruktur und Programm ab. D aktuelli Ausschriibig und Bedingige müend deshalb direkt geprüft werde.
Mit smarter Automation s’eigene Handwerch zuekunftssicher mache
Cobots nehmed d Arbet nöd eifach wäg. Si verschiebed, weli Arbet Mänsche mache müend. Wenn de Roboter s schwere Hebe, s monotone Beschicke oder s wiederholte Verpacke übernimmt, entstönd meh Ruum für Facharbet, Qualitätsprüefig und Problemlösig. Das stärkt d Produktivität, aber au d Nachhaltigkeit vom Betrieb, will Erfahrig länger im Team bliibt und körperlich belastendi Tätig weniger schnell zu Usfäll füehred.
De nächscht Schritt isch bewusst chli: Wähl en Prozess, wo häufig vorkunnt, messbar isch und de Mitarbeitende spürbar entlastet. Dokumentier de Ist-Zustand, klär d Sicherheitsfrage und hol s Team früh dezue. En sauberer Pilot liefert schneller belastbari Erfahrige als e jahrelangi Planung vo ere theoretische Vollautomatisierig. So wird us eme vorsichtige Versuech e lernfähigi Lösung, wo sich mit em Betrieb mitentwicklet und d Werkstatt schrittwiis ergonomischer, effizienter und zuekunftssicherer macht.